Державний університет інформаційно-комунікаційних технологій
XS
SM
MD
LG
XL
XXL
Державний університет інформаційно-комунікаційних технологій

Адреса:
03110, Україна
м. Київ, вул. Солом'янська, 7
Контактна інформація:
Консультаційний центр (Приймальна комісія):
Телефон: (044) 249-25-91,
Телефон: (066) 227-46-60
Відділ документообігу
Телефон / факс: (044) 249-25-12
Відділ медіакомунікацій
Телефон: (099) 109-41-23
Державний університет інформаційно-комунікаційних технологій
  
Укр.
 
Select lang
        
           Пошук    
  
Укр.
 
Select lang
12:15, 17-11-2026

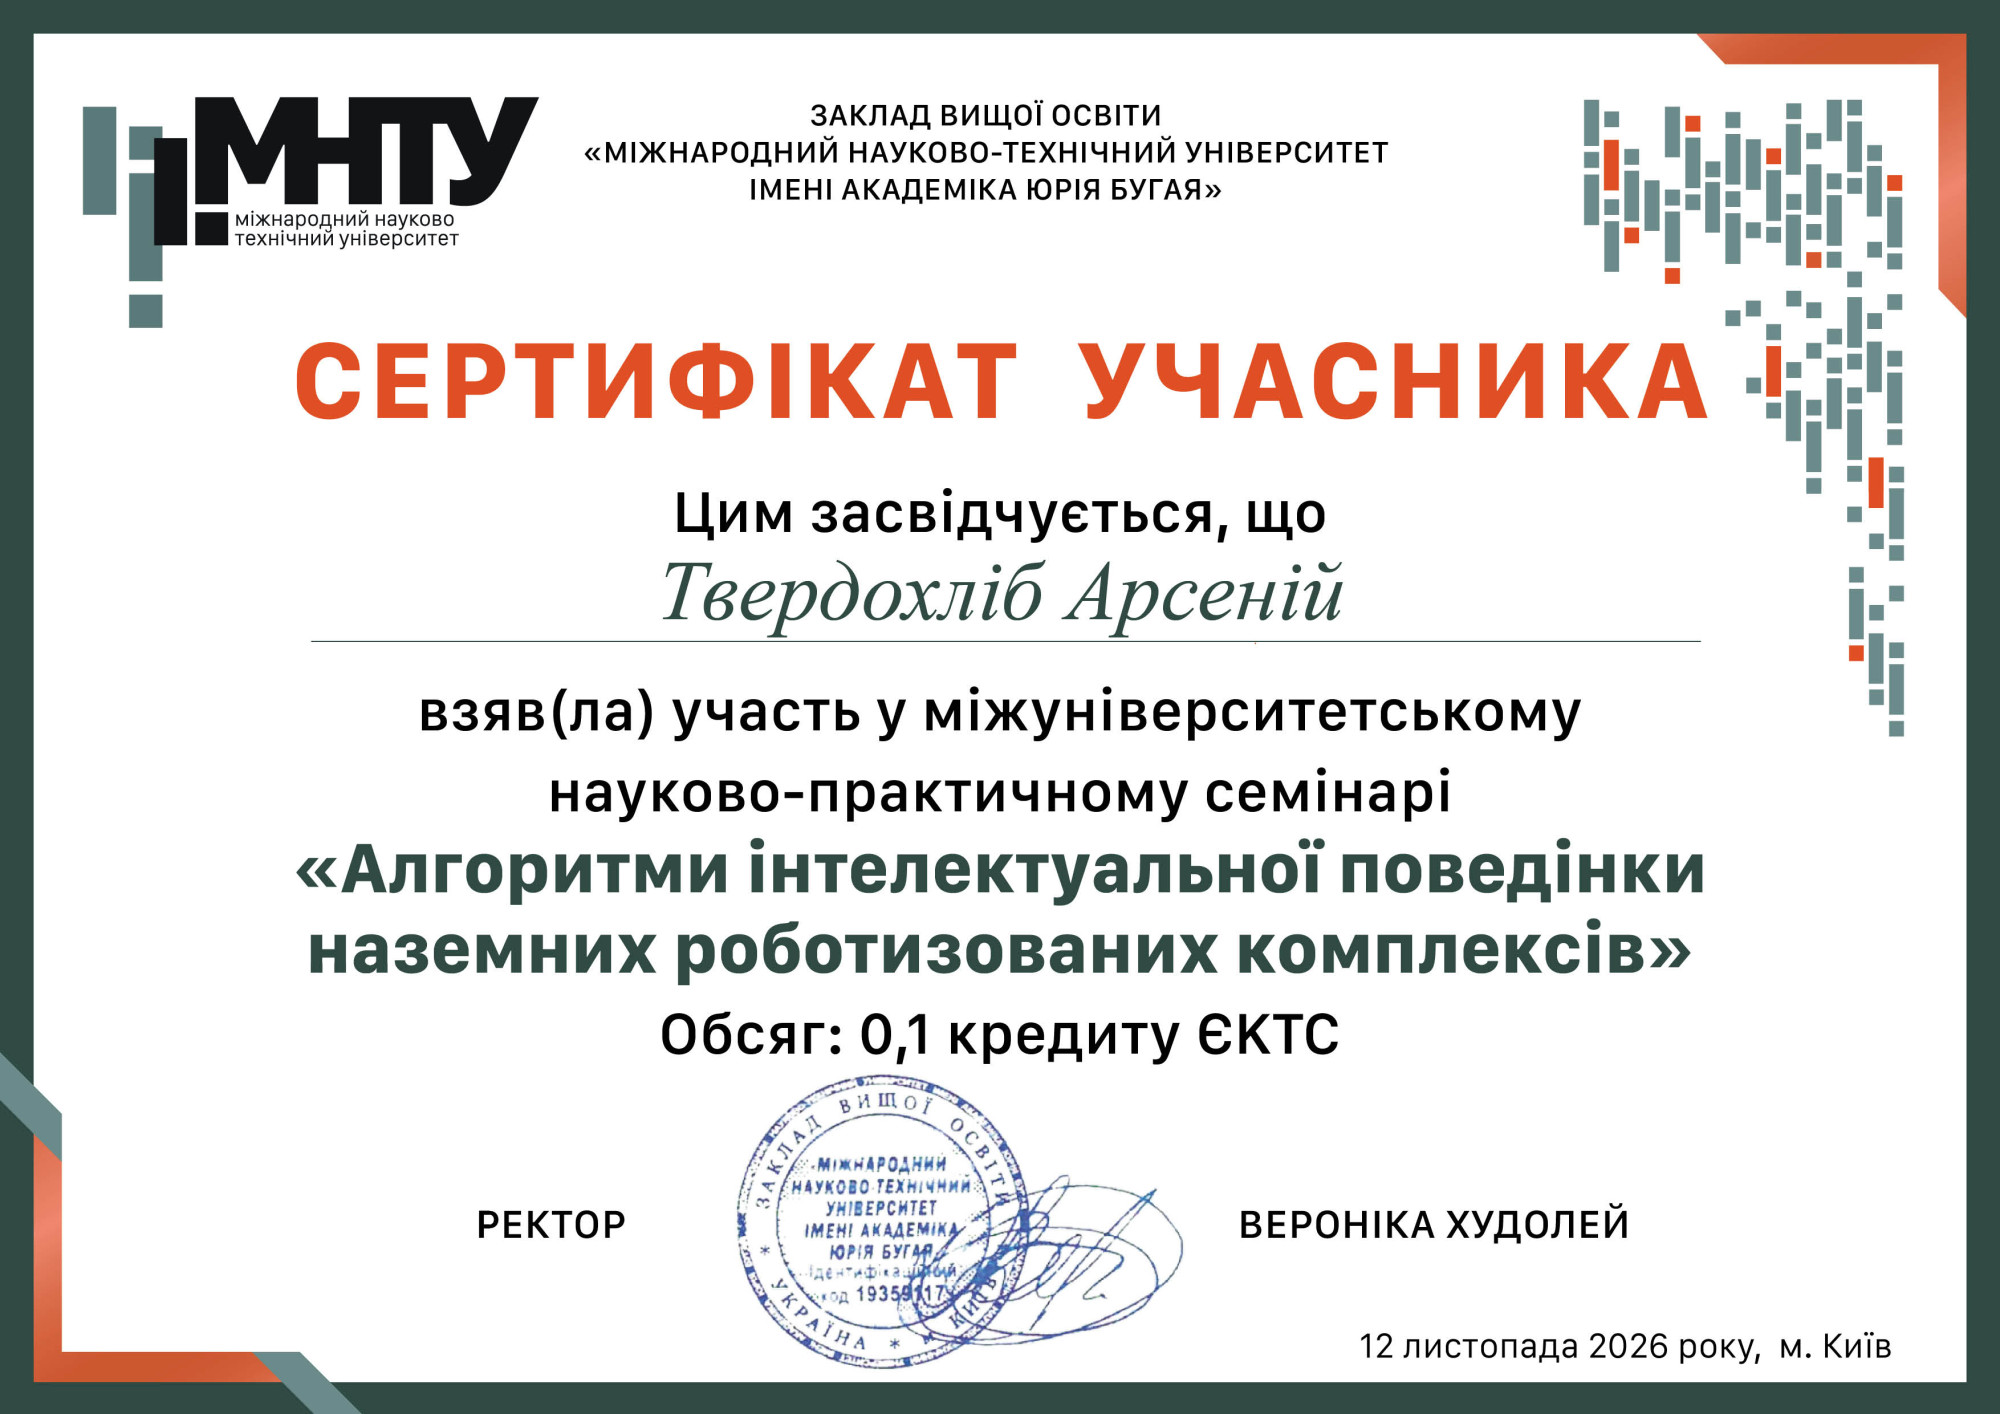
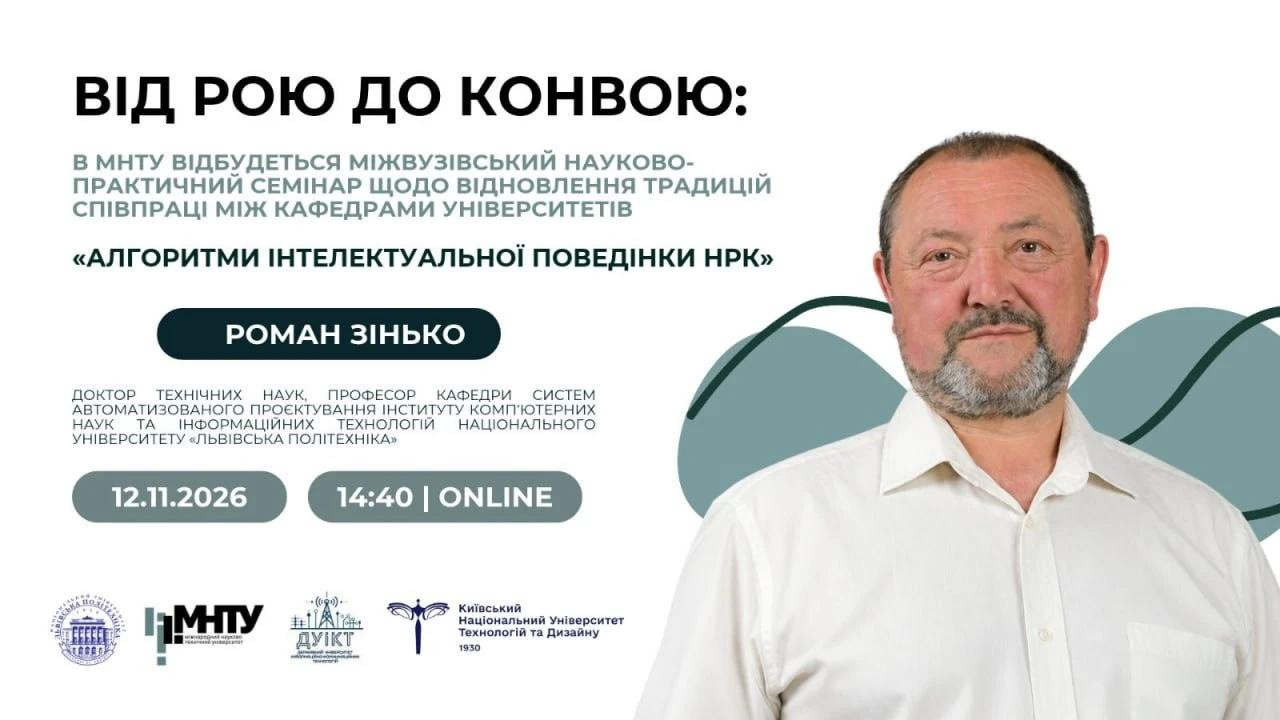
Від рою до конвою: науковці та здобувачі кафедри КІ ДУІКТ взяли участь у міжвузівському семінарі «Алгоритми інтелектуальної поведінки НРК»

12 листопада 2026 року науково-педагогічні працівники, бакалаври, магістри, аспіранти кафедри Комп’ютерної інженерії Державного університету інформаційно-комунікаційних технологій долучилися до міжвузівського науково-практичного онлайн-семінару «Алгоритми інтелектуальної поведінки НРК». Захід організував Міжнародний науково-технічний університет за участі Національного університету «Львівська політехніка», ДУІКТ та Київського національного університету технологій та дизайну. Семінар, який зібрав понад 60 учасників, започатковує відновлення традицій співпраці між кафедрами українських ЗВО.

Доповідачем виступив Роман ЗІНЬКО – доктор технічних наук, професор кафедри систем автоматизованого проєктування Інституту комп’ютерних наук та інформаційних технологій Національного університету «Львівська політехніка». Він представив цілісний «блюпринт автономності» наземних роботизованих комплексів (НРК): як перетворити розрізнений «рій» роботів на злагоджений «конвой», що безпечно рухається складною місцевістю.
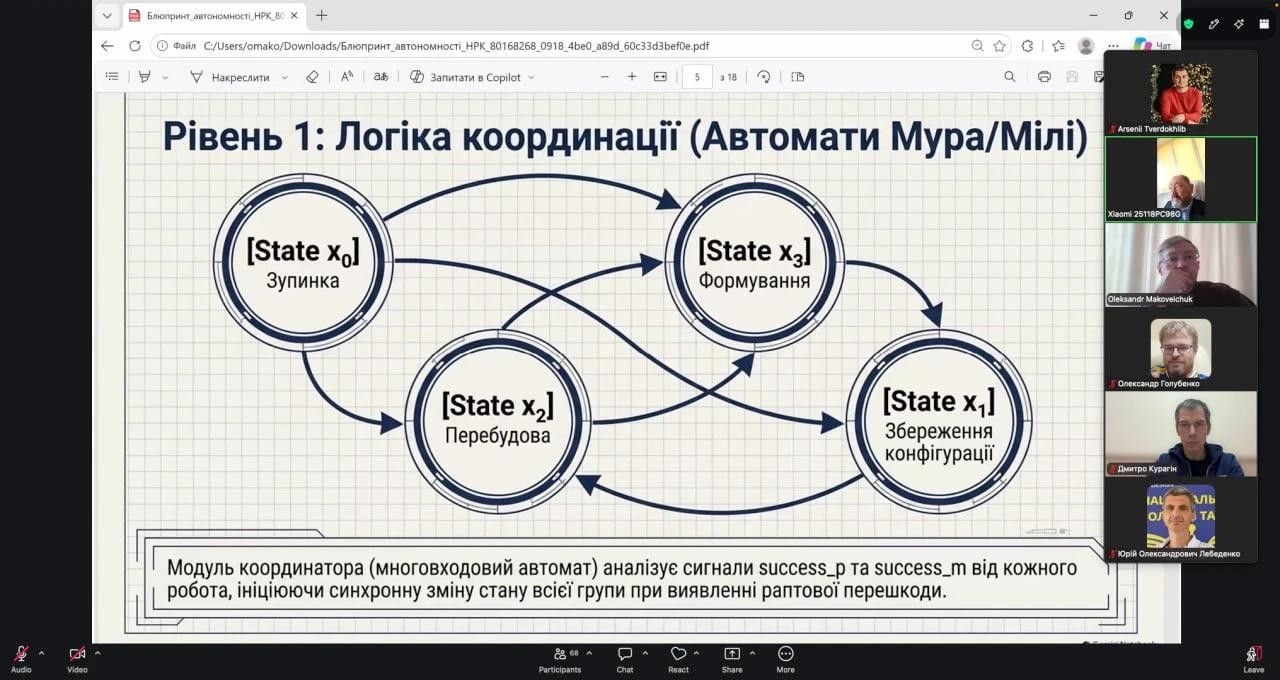
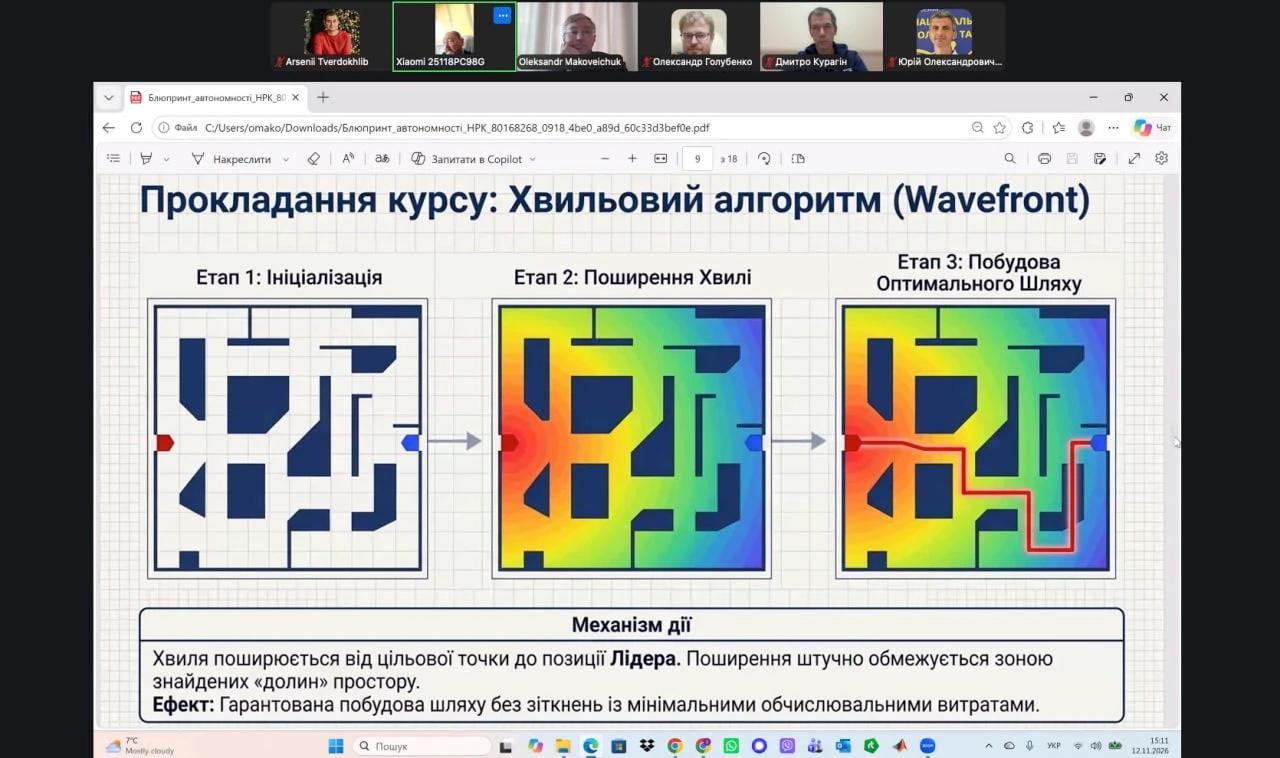
Під час доповіді учасники розглянули такі ключові питання:

  • гібридна топологія Follow-the-Leader: лідер з глобальною картою та радарами прокладає маршрут, а ведені роботи повторюють його траєкторію з часовим запізненням, що знижує їхнє обчислювальне навантаження та зберігає порядок руху у вузьких просторах;
  • логіка координації групи на основі автоматів Мура та Мілі: координатор аналізує сигнали від кожного робота й синхронно переводить усю групу між станами «зупинка», «збереження конфігурації», «перебудова» та «формування» при виявленні раптової перешкоди;
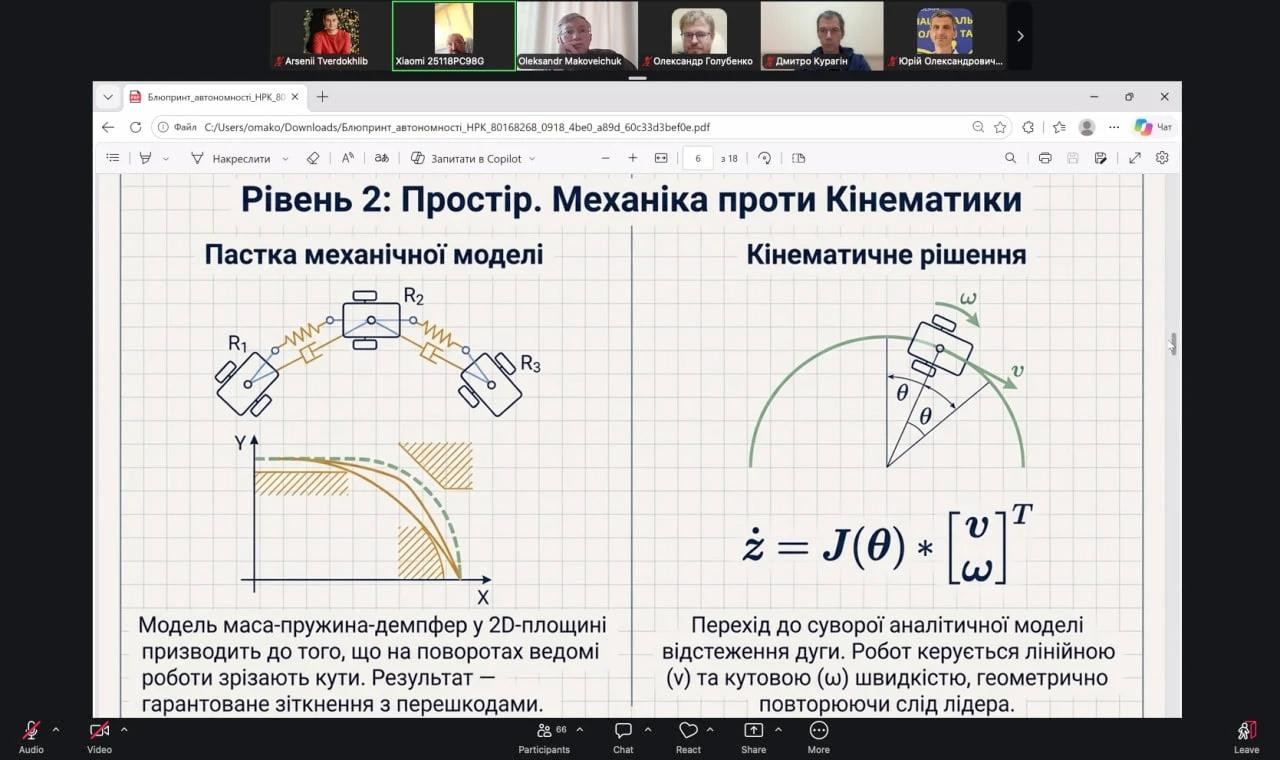
  • чому модель «маса–пружина–демпфер» призводить до зрізання кутів на поворотах і як кінематична модель відстеження дуги через лінійну та кутову швидкості дозволяє точно повторити слід лідера;
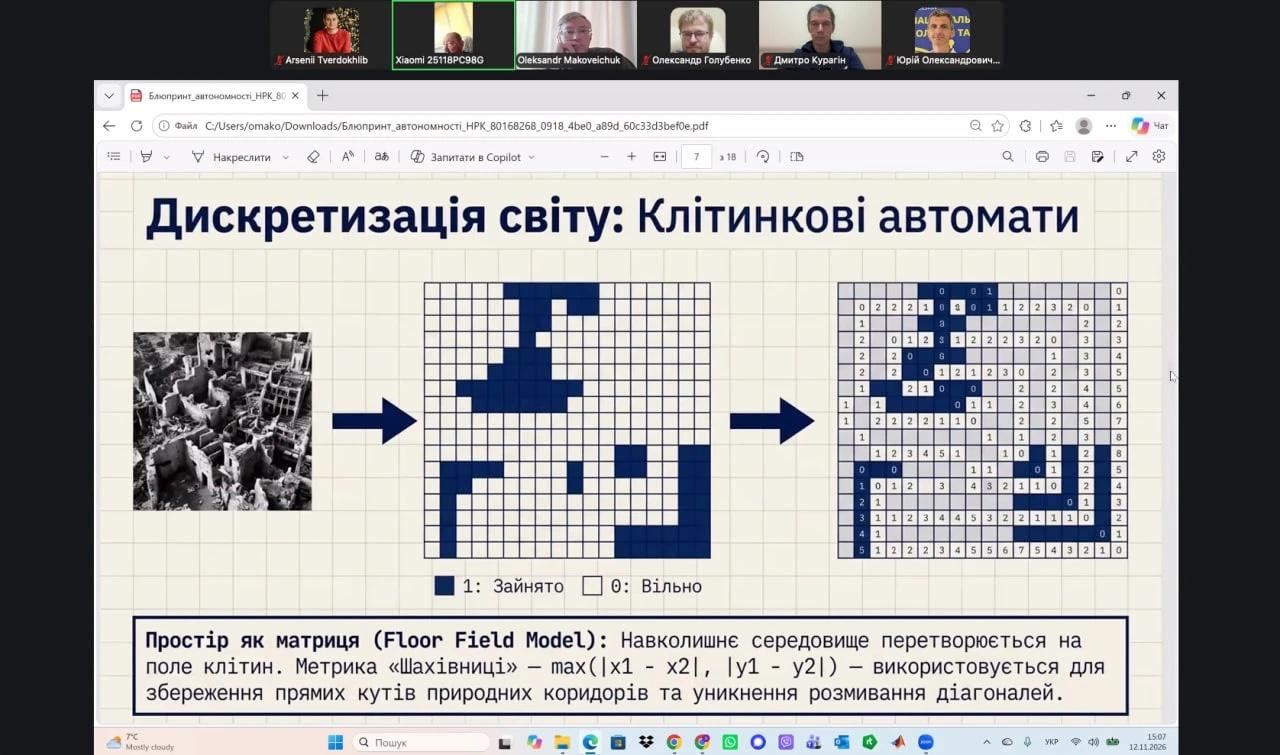
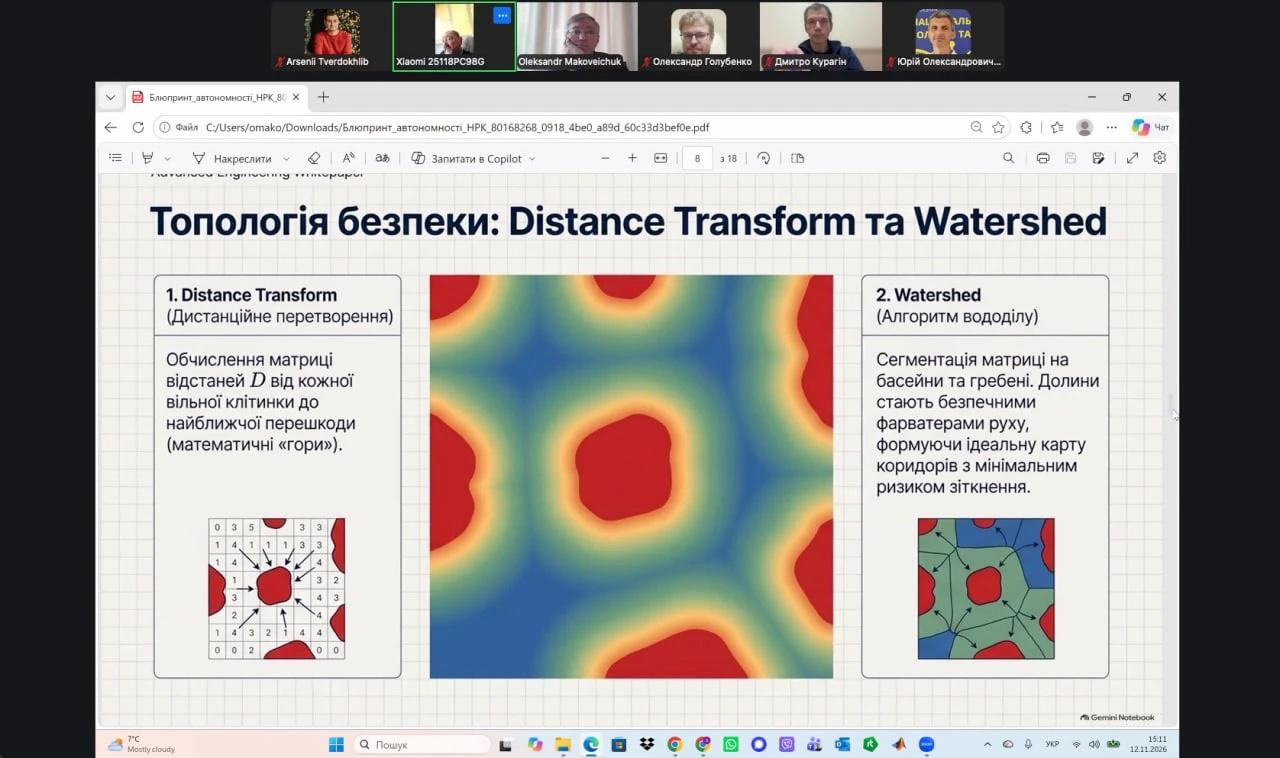
  • дискретизація простору клітинковими автоматами (Floor Field Model) та побудова карти безпечних коридорів за допомогою дистанційного перетворення (Distance Transform) й алгоритму вододілу (Watershed);
  • прокладання курсу хвильовим алгоритмом (Wavefront), який гарантує шлях без зіткнень за мінімальних обчислювальних витрат;
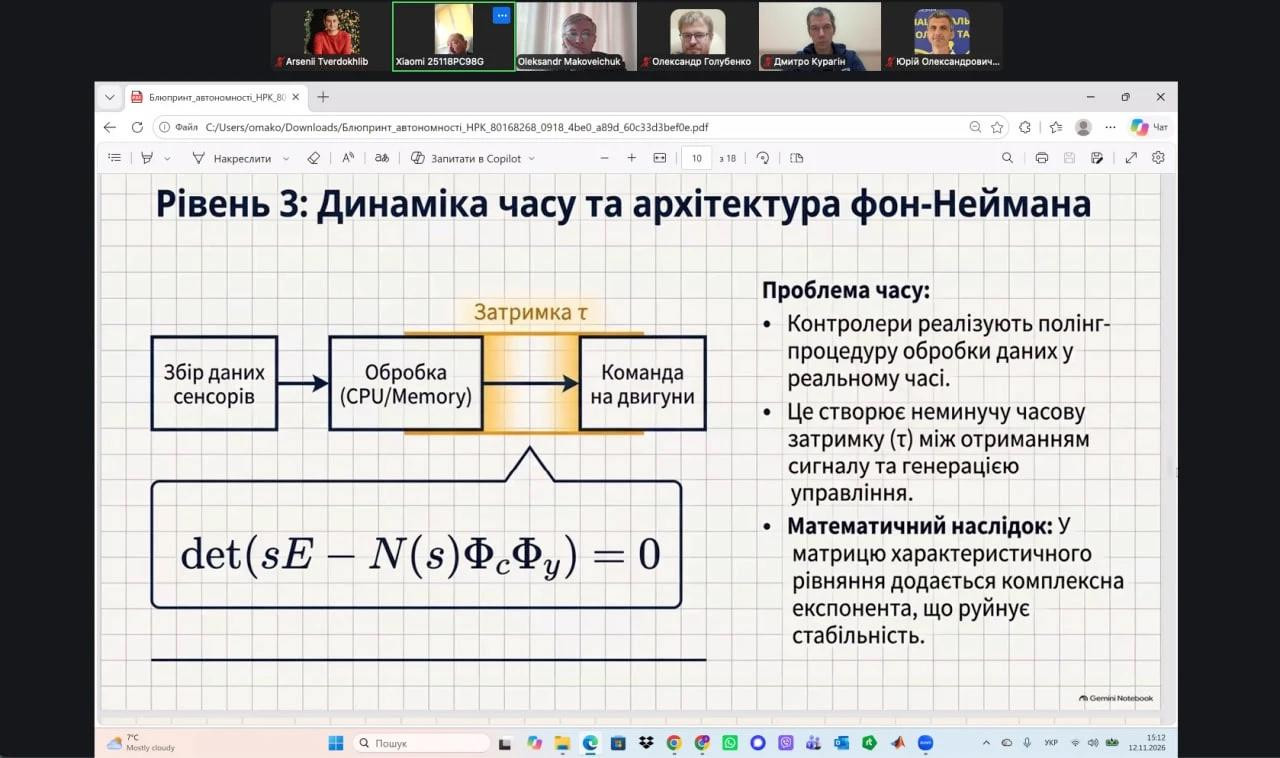
  • вплив часової затримки в контролерах з архітектурою фон Неймана на стабільність керування та стабілізація конвою за допомогою ПД-компенсації, яка гасить коливання, синхронізує швидкості й усуває накопичувальну похибку вздовж колони.

Окремий блок доповіді був присвячений найгострішій практичній проблемі – роботі конвою без GPS в умовах радіоелектронної боротьби, коли система повністю покладається на бортові засоби сприйняття. Професор розповів про «сенсорний арсенал» автономності:

  • 3D-лідари, що формують хмару точок і відповідають за геометрію великих перешкод;
  • UWB-радіомаяки, які працюють в умовах РЕБ і забезпечують сантиметрову точність дистанції між роботами;
  • камери з комп’ютерним зором для розпізнавання лідера та візуальних маркерів;
  • ультразвукові сонари, що закривають ближні «сліпі» зони корпусу.

Дані з усіх сенсорів, кожен з яких має свої похибки, поєднуються розширеним фільтром Калмана (Extended Kalman Filter), що щомілісекунди визначає, якому з джерел варто «довіряти» більше. Доповнює систему концепція «Око в небі» – симбіоз БПЛА та НРК: безпілотник будує глобальну топологічну карту, лідер прокладає за нею безпечний курс, а решта групи слідує за ним, спираючись на UWB та ПД-керування.
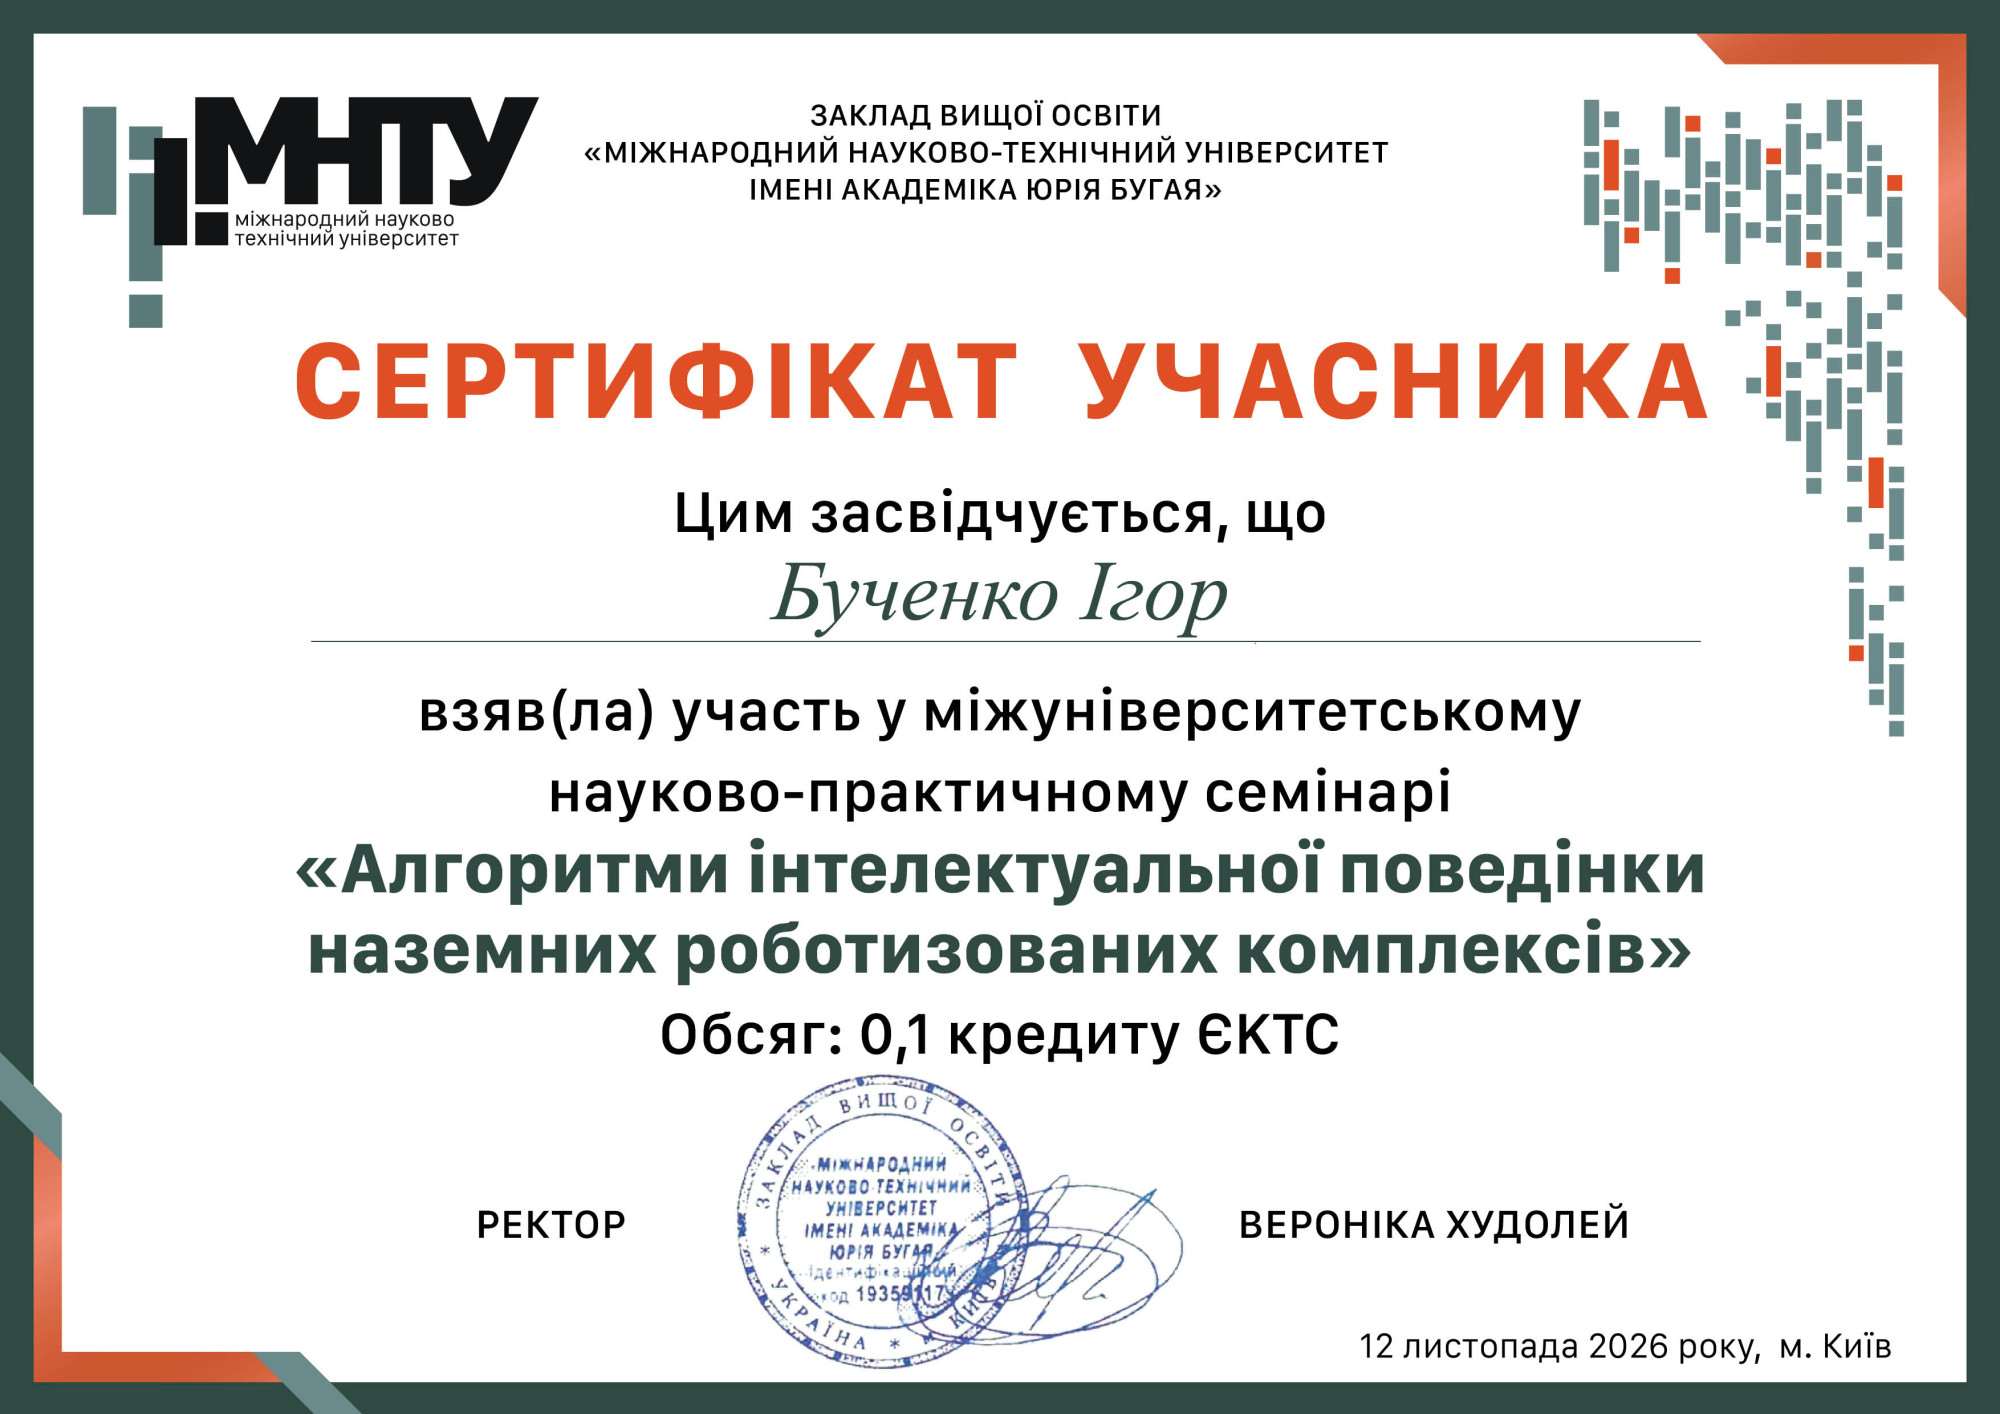
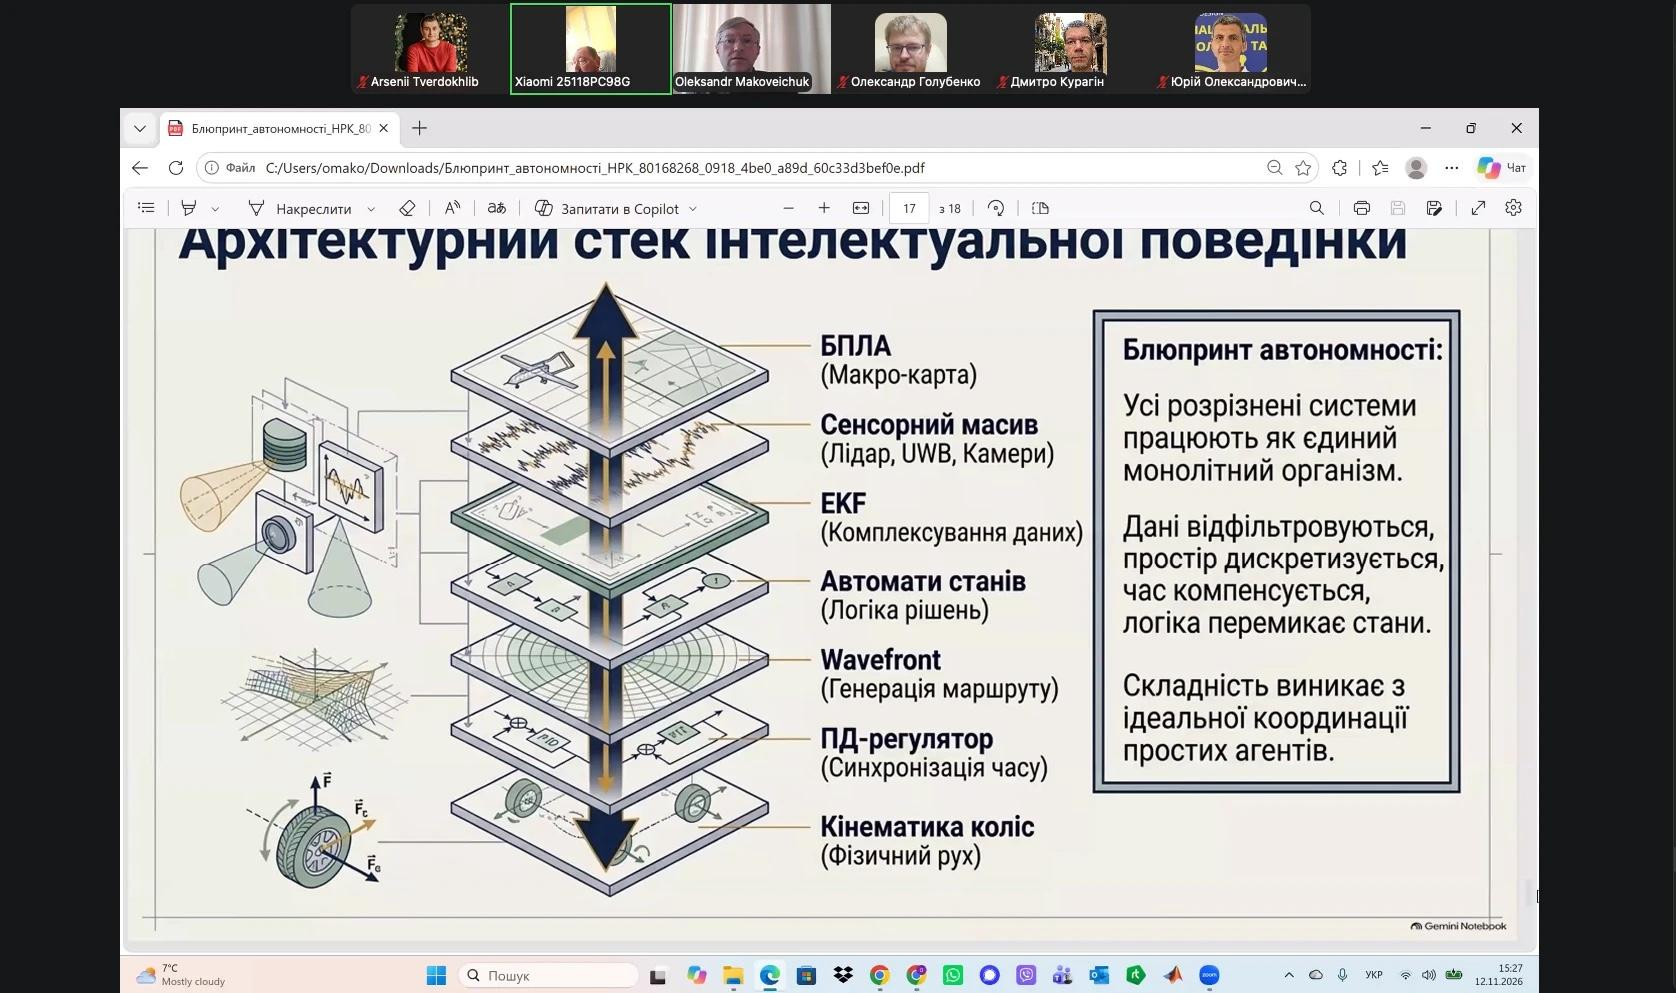
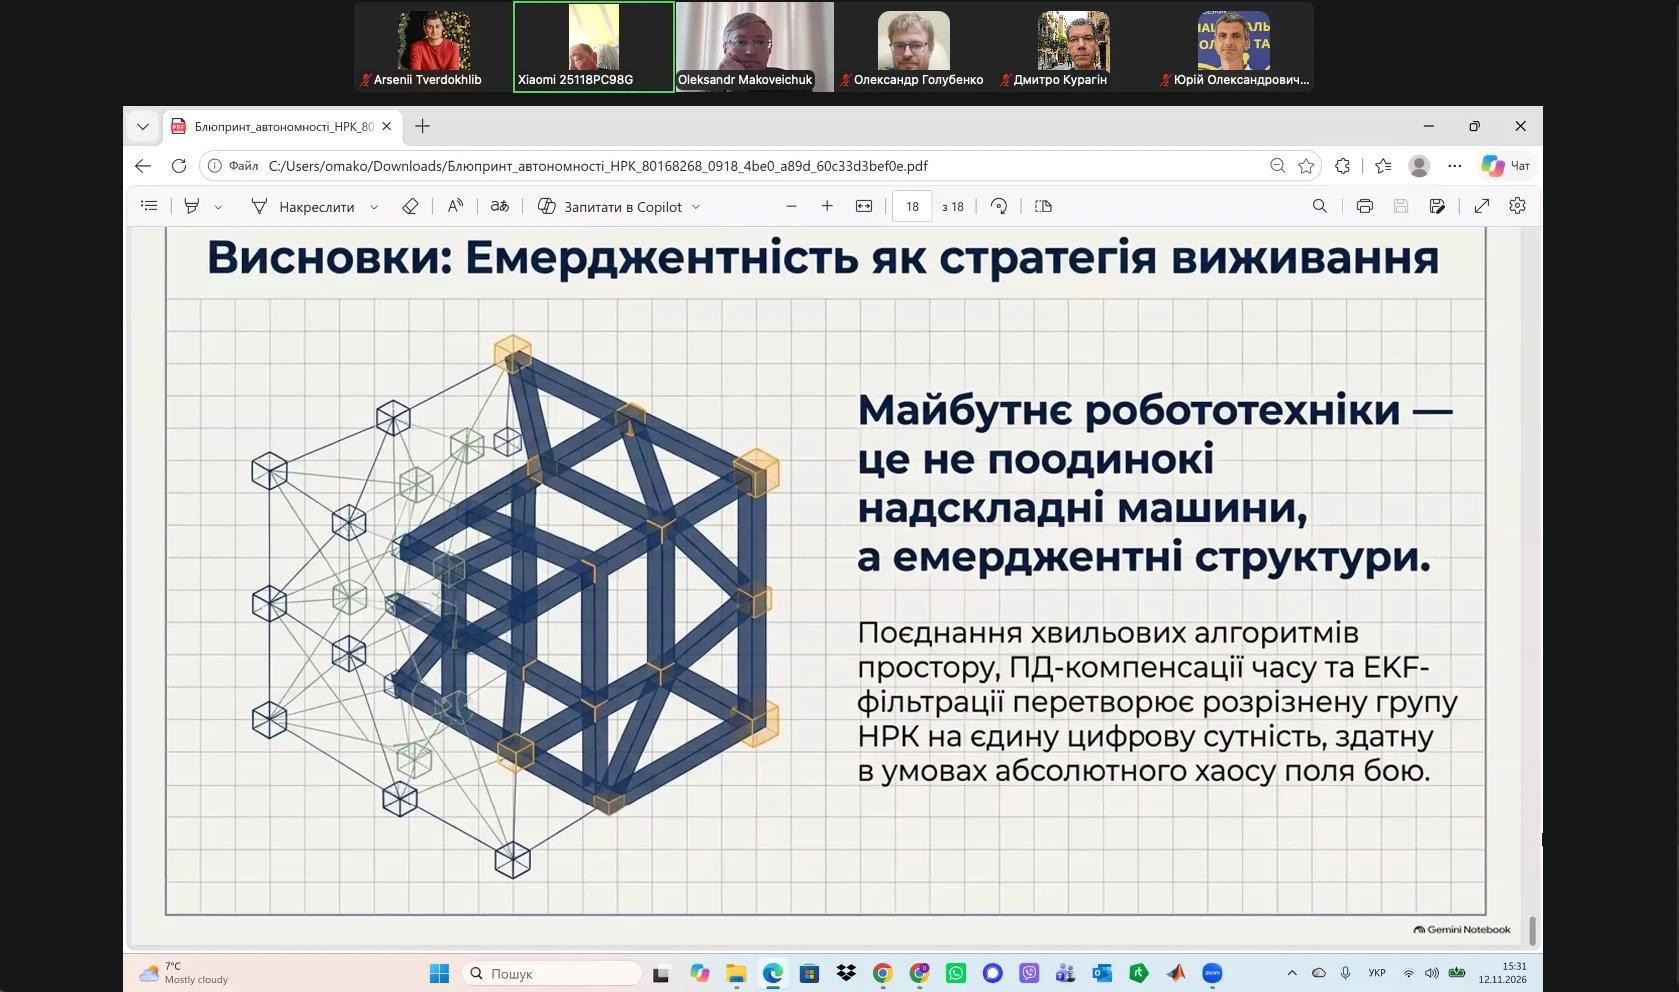
Підсумовуючи, доповідач представив архітектурний стек інтелектуальної поведінки – від кінематики коліс і ПД-регулятора до автоматів станів, комплексування даних та макрокарти з БПЛА – і сформулював головний висновок: майбутнє робототехніки – це не поодинокі надскладні машини, а емерджентні структури. Саме поєднання хвильових алгоритмів простору, компенсації часових затримок та фільтрації даних перетворює розрізнену групу НРК на єдину цифрову сутність, здатну діяти в умовах хаосу поля бою. Теоретичні положення доповіді були проілюстровані відеоматеріалами з демонстрацією руху наземних роботизованих платформ.

Для здобувачів кафедри КІ семінар став джерелом ідей для власних наукових досліджень і кваліфікаційних робіт, а для викладачів – нагодою оновити зміст дисциплін із вбудованих систем, робототехніки та штучного інтелекту. Особливо цінним стало те, що строгий математичний апарат – теорія автоматів, кінематика, алгоритми обробки зображень, теорія автоматичного керування та фільтрація сигналів – був показаний у прямому зв’язку з практичними завданнями, які сьогодні стоять перед розробниками наземної робототехніки в Україні.

Кафедра Комп’ютерної інженерії ДУІКТ підтримує відновлення міжвузівської співпраці та й надалі долучатиметься до спільних наукових заходів, адже саме обмін досвідом між університетами допомагає розвивати технології, критично важливі для обороноздатності України!

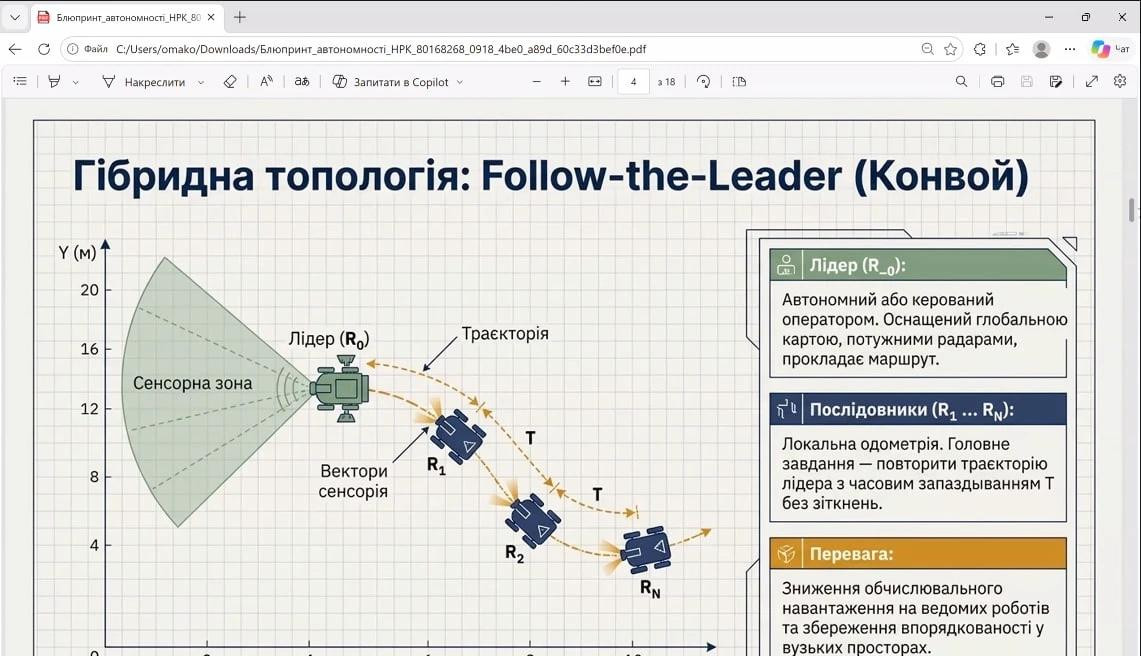
© При повному чи частковому використанні матеріалів сайту ДУІКТ гіперпосилання на сайт https://duikt.edu.ua/ обов'язкове!
Читайте також
Бажаєте дізнаватись про особливості вступу у 2025 році?
Підписуйтесь на спільноти спеціальності "123 Комп’ютерна інженерія" кафедри Комп'ютерної інженерії та першим отримуйте новини, сповіщення про важливі події, підготовчі курси, дні відкритих дверей та багато цікавого.

Про кафедру

Кафедра Комп'ютерної інженерії

Абітурієнту

Комп’ютерна інженерія

Кваліфікація – фахівець з інформаційних технологій.

Рівень освіти – вища освіта.

Термін навчання:

  • денна форма - 4 роки,
  • заочна – 5 років.

Первинні посади:

  • інженер із конфігурації комп’ютерних систем;
  • інженер інформаційно-обчислювального центру;
  • інженер із системного адміністрування;
  • інженер-програміст.
Комп’ютерна інженерія

Кваліфікація – фахівець з інформаційних технологій.

Рівень освіти – вища освіта.

Термін навчання:

  • денна форма - 4 роки,
  • заочна – 5 років.

Первинні посади:

  • інженер із конфігурації комп’ютерних систем;
  • інженер інформаційно-обчислювального центру;
  • інженер із системного адміністрування;
  • інженер-програміст.
Переглядів: 69
Загальнонаціональна хвилина мовчання
Вшановуємо пам’ять загиблих внаслідок збройної агресії російської федерації проти України.